Kuşkapanı 与 ASIST、RAST、SAMAHE 对比:土耳其舰载直升机捕捉系统处于什么水平
凡是在护卫舰和驱逐舰上部署直升机的海军,最终都需要同一类设备:在直升机接地瞬间将其固定在甲板上,并在无人站在旋转的旋翼下方的情况下将其移入机库。这一市场规模不大,供应商屈指可数,产品通常针对特定的舰艇与直升机组合定制。土耳其阿尔特纳伊国防技术公司(Altınay Savunma Teknolojileri)研制的Kuşkapanı 直升机捕捉与转运系统(HYTS)是这一类别的最新进入者。本文将其与将来必然被拿来比较的系统逐一对照,从20世纪60年代加拿大的 Beartrap,到柯蒂斯-赖特公司的 ASIST 和法国的 SAMAHE,并区分哪些信息有据可查、哪些属于制造商声明。
甲板系统必须完成的三项任务
无论哪家制造商,甲板操作系统都要完成三件事:在直升机接触甲板的瞬间将其固定,使其与甲板中心线对齐,再将其转运进机库。几十年来,这些工作依靠甲板人员使用系留链和牵引车手工完成,这意味着水兵要在摇晃的甲板上、在旋翼下方作业,可飞行的气象窗口也因此缩小。自20世纪60年代起,这些步骤的机械化成为一个独立的产品类别,至今大致经历了三代发展。
对阿尔特纳伊而言,这一类别是其核心业务的自然延伸。公司的主要专长是运动控制:在不稳定的基座上精确移动重载,这与其在雷达基座、稳定武器平台和伺服驱动器中解决的是同一个问题。关于系统各阶段的工作原理,可参阅我们的Kuşkapanı 主文;本文聚焦于横向比较。
市场上已有的系统
Beartrap(HHRSD)于20世纪60年代在加拿大研制,目的是让大型反潜直升机能够在驱逐舰上起降:悬停中的直升机放下一根缆绳,在甲板上连接后由绞车将飞机拉向甲板,甲板上的捕捉器随即夹住机腹下方的探杆。美国海军在 LAMPS III 计划中搭载 SH-60B 的舰艇所使用的 RAST,将这一思路发展为缆绳辅助着舰、快速固定装置和沿轨道转入机库的完整组合。两者在高海况下表现良好,但都需要有人在甲板上连接缆绳。
欧洲海军自20世纪70年代起更多采用鱼叉与格栅方式:直升机腹部的鱼叉插入甲板上的钢制格栅,无需缆绳即可将飞机固定,而转运入库则另行使用牵引车或专用小车完成。法国的 SAMAHE在这一原理基础上增加了机器人甲板小车。由柯蒂斯-赖特加拿大业务部门研制的 ASIST 则在探杆方案中取消了缆绳:经光学引导的固定装置在甲板上移动至直升机探杆处,在着舰后将其捕获。Kuşkapanı 正属于这一无缆绳、无需甲板人员的最新一代。
对比表
| 系统 | 来源 / 年代 | 捕捉方式 | 缆绳 | 甲板人员 | 转运入库 |
|---|---|---|---|---|---|
| Beartrap(HHRSD) | 加拿大,20世纪60年代 | 缆绳下拉加捕捉器 | 有 | 需要 | 轨道 |
| RAST | 加拿大/美国,70年代末至80年代 | 缆绳辅助着舰、快速固定装置 | 有 | 需要 | 轨道 |
| 鱼叉与格栅 | 欧洲,70年代起 | 鱼叉锁入甲板格栅 | 无 | 系留和牵引时需要 | 牵引车或独立系统 |
| SAMAHE | 法国,2000年代 | 鱼叉格栅加机器人小车 | 无 | 减少 | 机器人小车 |
| ASIST | 加拿大(柯蒂斯-赖特),2000—2010年代 | 光学引导固定装置 | 无 | 不需要 | 轨道 |
| Kuşkapanı(HYTS) | 土耳其(阿尔特纳伊),2026年集成 | 图像处理跟踪探杆,3 秒内锁定 | 无 | 不需要(1 名远程操作员) | 轨道,自主对中 |
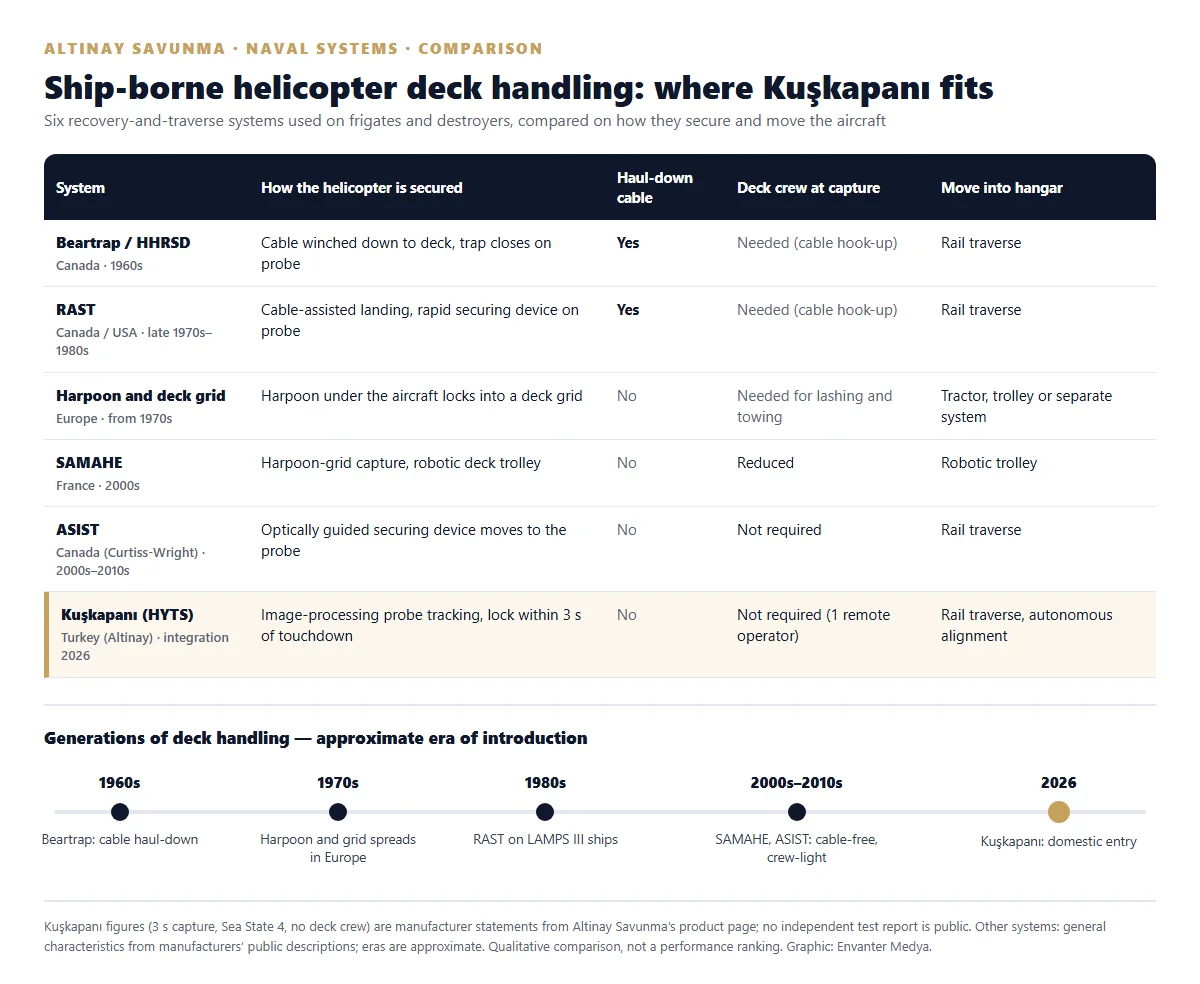
这张表是技术路线图,而非性能排名。国外系统的捕捉时间、海况上限和维护数据按具体装舰项目分别公布,测试条件各不相同,公开领域也没有统一的测试基准。比较的意义在于准确判断 Kuşkapanı 所处的技术代际。
Kuşkapanı 的技术概况
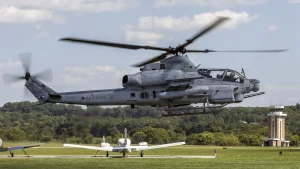
根据产品页面,Kuşkapanı 综合运用图像处理与位置计算、嵌入式软件与控制算法,以及液压和气动驱动机构。系统在直升机仍处于空中时即计算着舰探杆的位置,在机轮触地后 3 秒内锁定探杆,随后自主将飞机与甲板中心线对齐,并沿轨道将其拖入机库;起飞时按相反顺序执行。主要适配机型为西科斯基 SH-70 TN “海鹰”,公布的作业上限为 4 级海况(有效波高约 1.25—2.5 米),可昼夜使用。
| 项目 | 数值 | 说明 |
|---|---|---|
| 捕捉时间 | 3 秒 | 从机轮触地到机械锁定 |
| 海况上限 | 4 级海况 | 公布可昼夜作业 |
| 甲板人员 | 不需要 | 1 名操作员在远程控制台操作 |
| 感知方式 | 图像处理、位置计算 | 着舰前即跟踪探杆 |
| 驱动方式 | 液压与气动 | 配合嵌入式软件与控制算法 |
| 适配舰型 | 护卫舰、巡逻舰、补给与作战支援舰 | 列为可选集成平台 |
与 ASIST 的异同
Kuşkapanı 与 ASIST 在基本架构上一致:不使用缆绳,由在甲板上移动的机构捕获直升机腹部的探杆。阿尔特纳伊强调两点不同:一是探杆位置在飞机仍在空中时就通过图像处理计算,因此着舰瞬间机构已经就位;二是捕捉过程中飞行甲板上没有任何人员。与 RAST 和 Beartrap 相比,最明显的区别是取消了下拉缆绳及其所需的甲板人员;与鱼叉格栅方案相比,区别在于转运入库属于同一个集成系统。
这些差异在实际服役中的价值,需要在 İstif 级护卫舰完成集成和验收试验后才能明确。在此之前,准确的表述是:这是一套与 ASIST 处于同一级别竞争的土耳其国产系统。
项目进展与出口前景
Kuşkapanı 正在为 MİLGEM 计划的 İstif 级护卫舰研制,总承包商为 STM;阿尔特纳伊表示上舰集成已于 2026 年开始。公司还在为同一批舰艇研制直升机 JP-5 燃油转运系统,因此两者可视为面向直升机甲板的整体方案。关于 TF-2000 防空驱逐舰,有报道称公司与 ASFAT 正在洽谈,但尚未宣布选型结果。
使用 SH-60/S-70 系列直升机的海军,以及采购土耳其建造舰艇的国家,是其天然的目标市场。目前尚未宣布任何出口合同,因此这只是分析判断,而非客户信息。更多内容可参阅我们关于阿尔特纳伊国际活动、其参与的项目以及公司产品线的文章。
| Kuşkapanı 及同类系统 — 信息卡 | |
|---|---|
| 系统 | Kuşkapanı 直升机捕捉与转运系统(HYTS) |
| 制造商 | 阿尔特纳伊国防技术股份公司(伊斯坦布尔证交所:ALTNY) |
| 类别 | 舰载直升机捕捉、对中与转运 |
| 代际 | 无缆绳、无需甲板人员(ASIST 同级) |
| 主要国外同类系统 | ASIST、RAST、Beartrap、SAMAHE、鱼叉格栅系统 |
| 主要适配机型 | 西科斯基 SH-70 TN “海鹰” |
| 捕捉时间 | 3 秒(制造商数据) |
| 海况 | 最高 4 级(制造商数据) |
| 首个平台 | İstif 级护卫舰,总承包商 STM |
| 出口 | 尚无公开销售 |
常见问题
Kuşkapanı 有哪些国外同类系统?
执行相同任务的主要系统包括源自加拿大的 Beartrap 和 RAST、柯蒂斯-赖特公司的 ASIST、法国的 SAMAHE,以及在欧洲广泛使用的鱼叉格栅装置。从技术代际看,最接近的是 ASIST。
Kuşkapanı 与 ASIST 有何不同?
两者都不使用缆绳,并由甲板机构捕获探杆。阿尔特纳伊指出的区别是基于图像处理的自主定位,以及捕捉时甲板上无人。目前没有公开的对比测试。
RAST 和 Beartrap 为什么使用缆绳?
缆绳使舰艇能够将直升机拉向甲板,在高海况下控制着舰过程。这种方法有效,但需要有人在甲板上连接缆绳,新一代系统的目标正是取消这一步骤。
SAMAHE 如何工作?
SAMAHE 通过鱼叉锁入甲板格栅固定直升机,并用机器人小车将其转运入库,用于法国护卫舰。
3 秒捕捉时间是否经过验证?
这是制造商在产品页面上的声明,尚无公开的独立测试报告。预计在 İstif 级护卫舰验收试验后会有更多数据。
哪些舰艇将装备 Kuşkapanı?
该系统为 MİLGEM 计划的 İstif 级护卫舰研制,公司称上舰集成于 2026 年开始。关于 TF-2000,公司与 ASFAT 正在洽谈,尚未公布决定。
Kuşkapanı 是否已出口?
尚未宣布任何出口销售。S-70 系列直升机用户和土耳其造舰艇的买家是合理的目标市场,但这只是分析判断,并非客户名单。
资料来源
- 阿尔特纳伊国防,Kuşkapanı 官方产品页面(altinaysavunma.com,2026年10月访问)
- 阿尔特纳伊国防,2025 年业绩公告:为 MİLGEM 护卫舰研制 Kuşkapanı,2026 年上舰集成(2026年3月)
- 《自由报》(Hürriyet)对哈坎·阿尔特纳伊的专访(2026年8月);阿尔特纳伊新闻页面
- 柯蒂斯-赖特公司,ASIST 与 RAST 公开产品说明
- 法国海军集团(Naval Group),SAMAHE 系统公开说明
- 世界气象组织海况等级表
- Envanter Medya 资料库——阿尔特纳伊产品与项目报道